01Le problème : le propwash
Quand un cinewhoop descend ou enchaîne un virage serré, il traverse l'air que ses propres hélices viennent de brasser. Les pales perdent brièvement leur accroche, le contrôleur de vol corrige, et ces corrections se traduisent par des oscillations visibles à l'image.
Le réglage du drone peut atténuer le phénomène, mais une partie de la réponse se trouve dans la géométrie même de l'hélice.
02La mesure : partir de l'existant
Première étape : la rétro-ingénierie de l'hélice d'origine du BETAFPV Pavo 20 Pro. Diamètre, angle de calage, corde et épaisseur de pale sont relevés pour obtenir une référence fiable, à laquelle chaque nouvelle version sera comparée.
03La CAO : une hélice paramétrique
L'hélice est ensuite modélisée en CAO paramétrique : chaque caractéristique (profil, distribution du vrillage, forme des extrémités, jeu en bout de pale) est pilotée par des paramètres. Modifier une version ne prend que quelques minutes, ce qui permet d'explorer beaucoup de pistes.
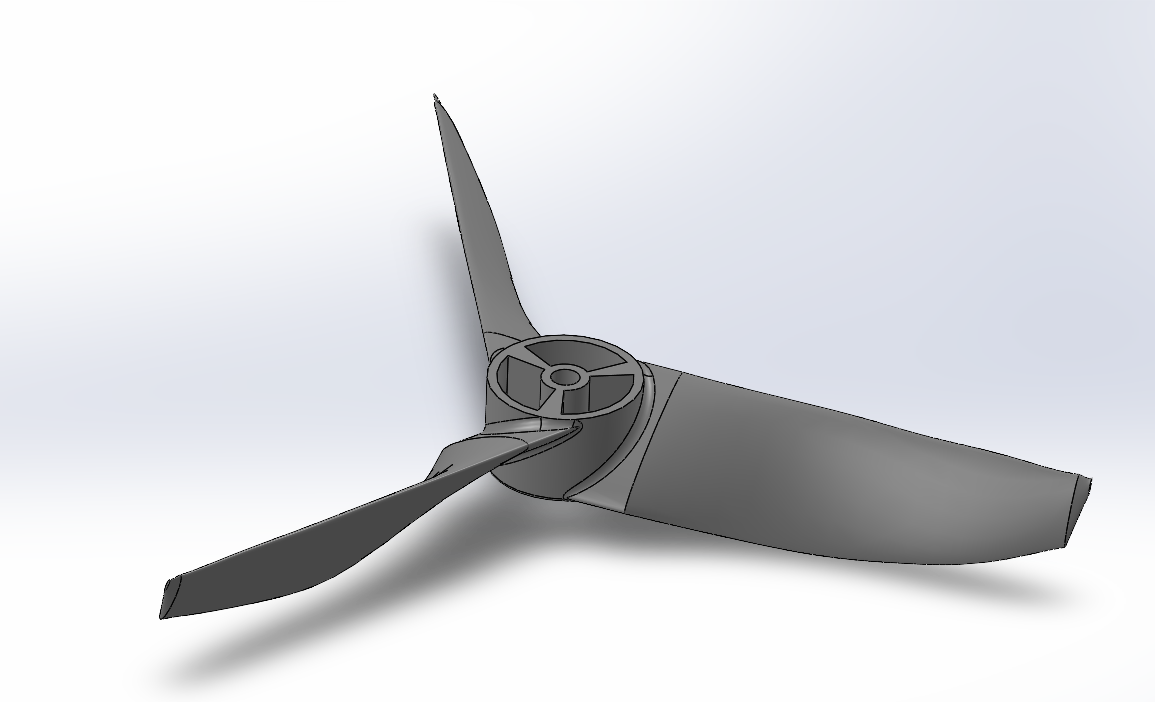
04Les prototypes : imprimer et monter
Les versions prometteuses sont imprimées en 3D pour vérifier la tenue mécanique, l'équilibrage et le montage sur le moteur, avant tout essai en vol.
05Les essais : voler, comparer, recommencer
Chaque prototype est comparé à l'hélice d'origine dans des conditions identiques : mêmes manœuvres, même réglage, même caméra. Les itérations continuent jusqu'au compromis visé entre stabilité, poussée et bruit.
Le résultat, c'est Propcera 22 : une hélice pensée d'abord pour ceux qui filment.